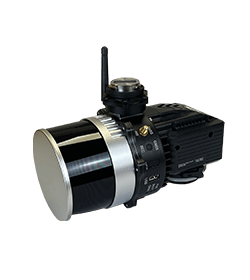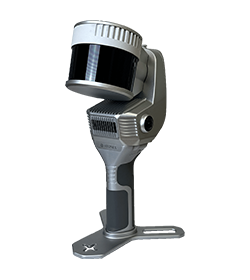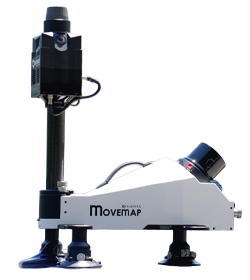

sensore a 16- o 32-linee
Pano camera
GNSS integrato
montabile a Drone
Scansione Ibrida
sensore a 16- o 32-linee
Pano camera
GNSS integrato
montabile a Drone
Su questa pagina:
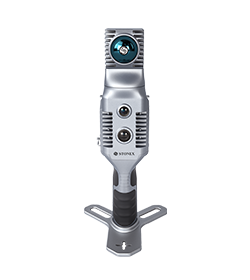
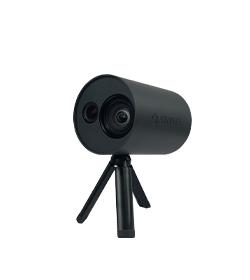
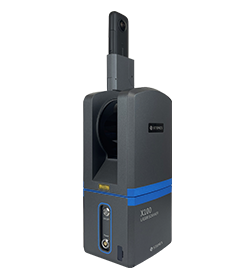
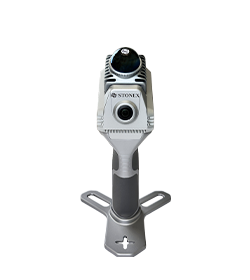
X120GO è il sistema di ultima generazione basato sulla tecnologia SLAM, in grado di soddisfare qualsiasi esigenza del cliente. La portata fino a 120 metri e una testa rotante che massimizza la copertura del raggio laser lo rendono versatile per qualsiasi ambiente.
Dotato di 2 fotocamere e ricevitore GNSS per la colorazione e l’orientamento della nuvola di punti in tempo reale. Le due fotocamere forniscono immagini panoramiche navigabili e misurabili sovrapposte al modello 3D.
Il sistema consente il rilievo di scansioni statiche in modalità X-Whizz, allineate automaticamente al rilievo SLAM.
Zaino, gancio per spalle, supporto per auto e supporto per drone per DJI M350 possono completare il sistema.
GOapp
GOapp è l’applicazione mobile dedicata agli SLAM Stonex per gestire progetti, visualizzare cloud di punti in tempo reale, visualizzare l’anteprima delle immagini, aggiornare il firmware e altre operazioni. L’APP funziona sui sistemi operativi Android e iOS.
Cube-3d Genesys
Software di elaborazione dedicato ai dati SLAM Stonex, progettato per trasformare le acquisizioni grezze in risultati 3D ottimizzati, georeferenziati e pronti all’uso, attraverso un workflow semplice e lineare.


FUNZIONE X-WHIZZ
X120GO unisce il rilevamento in movimento a quello statico. Alla modalità SLAM che consente di rilevare grandi aree in tempi molto brevi, unisce una modalità fissa per avere una scansione con una risoluzione più elevata.
RAPIDITÀ E RIDUZIONE DEL CARICO DI LAVORO
Non è più necessario utilizzare più stazioni di scansioni, basta spostarsi sulla scena per raccogliere l’intera nuvola di punti 3D, senza dover effettuare laboriosi allineamenti tra le nuvole.
RISULTATI IN TEMPO REALE
Colorazione e orientamento della nuvola di punti in tempo reale
MISURA AUTOMATICA DEI PUNTI DI CONTROLLO
Durante l’acquisizione dei dati, X120GO è in grado di raccogliere anche i punti di controllo. Questi possono essere abbinati a punti noti per georeferenziare le scansioni.
CAMERE INTEGRATE
Due fotocamere da 12 Mpx
ELABORAZIONE AD ALTE PRESTAZIONI
Sistema molto efficiente per ottenere dati perfetti


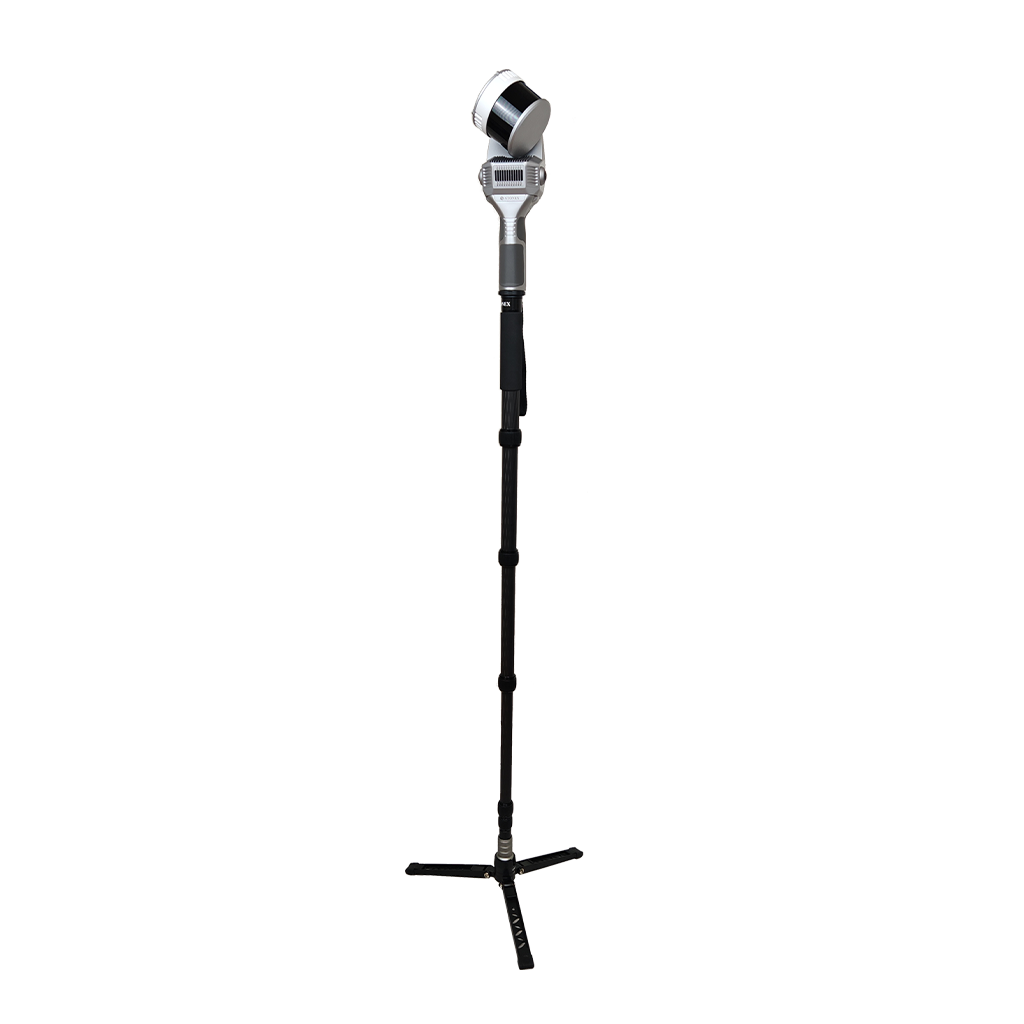
Tieni l’X120GO sul monopiede per eseguire una scansione statica con la modalità X-Whizz.
Il bloccaggio rapido rende l’asta facile e veloce da estendere a diverse altezze.
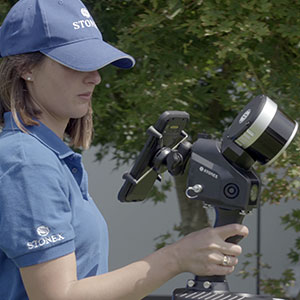
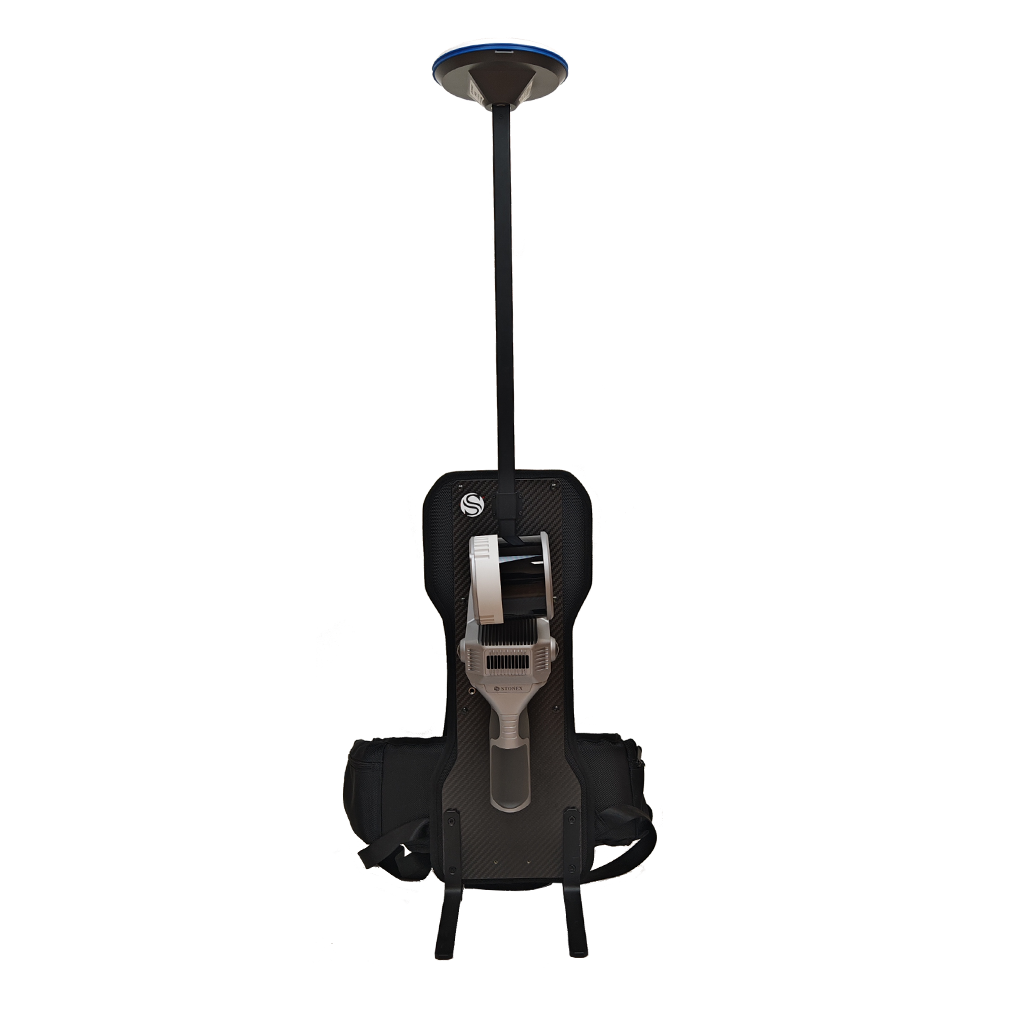
Una soluzione per montare X120GO sulla schiena e abbinarlo al modulo RTK. I rilievi estesi diventeranno una semplice passeggiata.
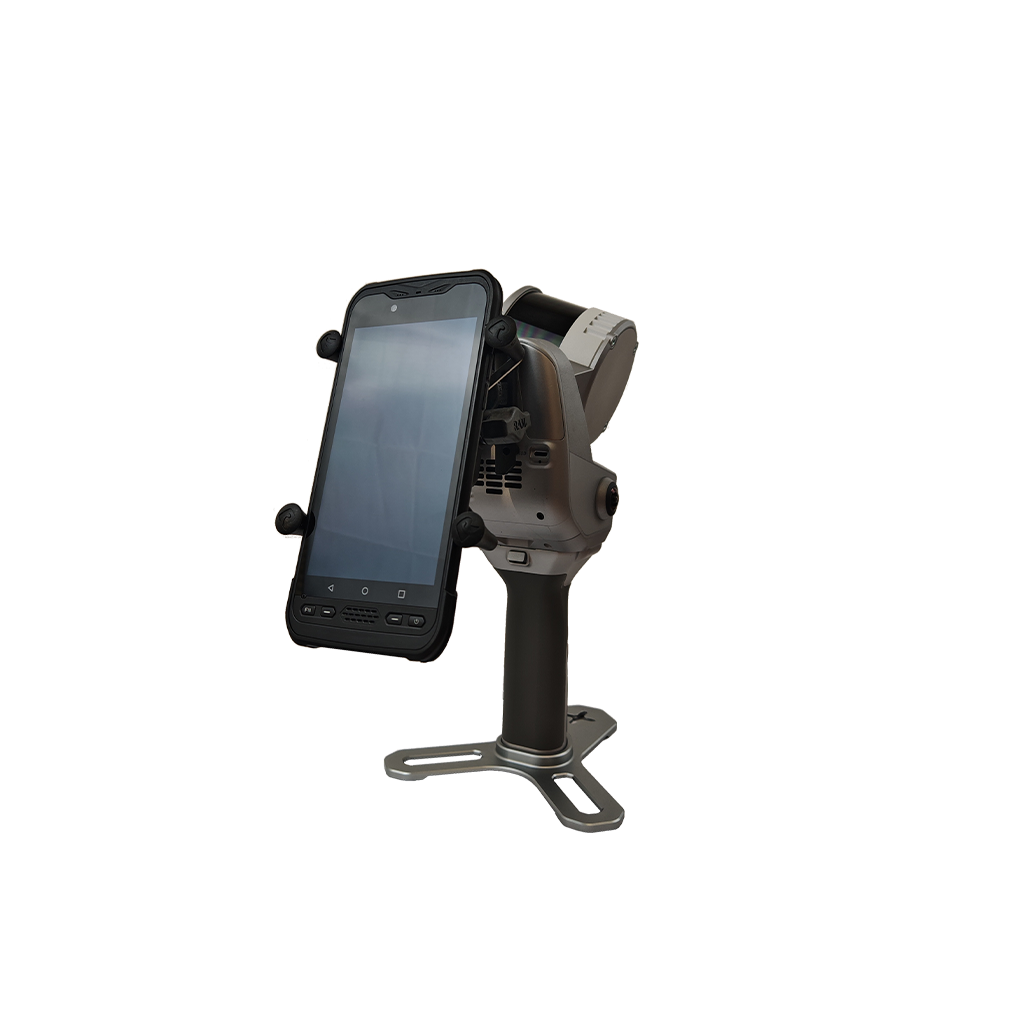
È possibile utilizzare il tablet sul dispositivo per avere una mano libera durante il rilevamento. Il tablet montato sul retro dello scanner consente di avere sempre sott’occhio l’anteprima in tempo reale della scansione.
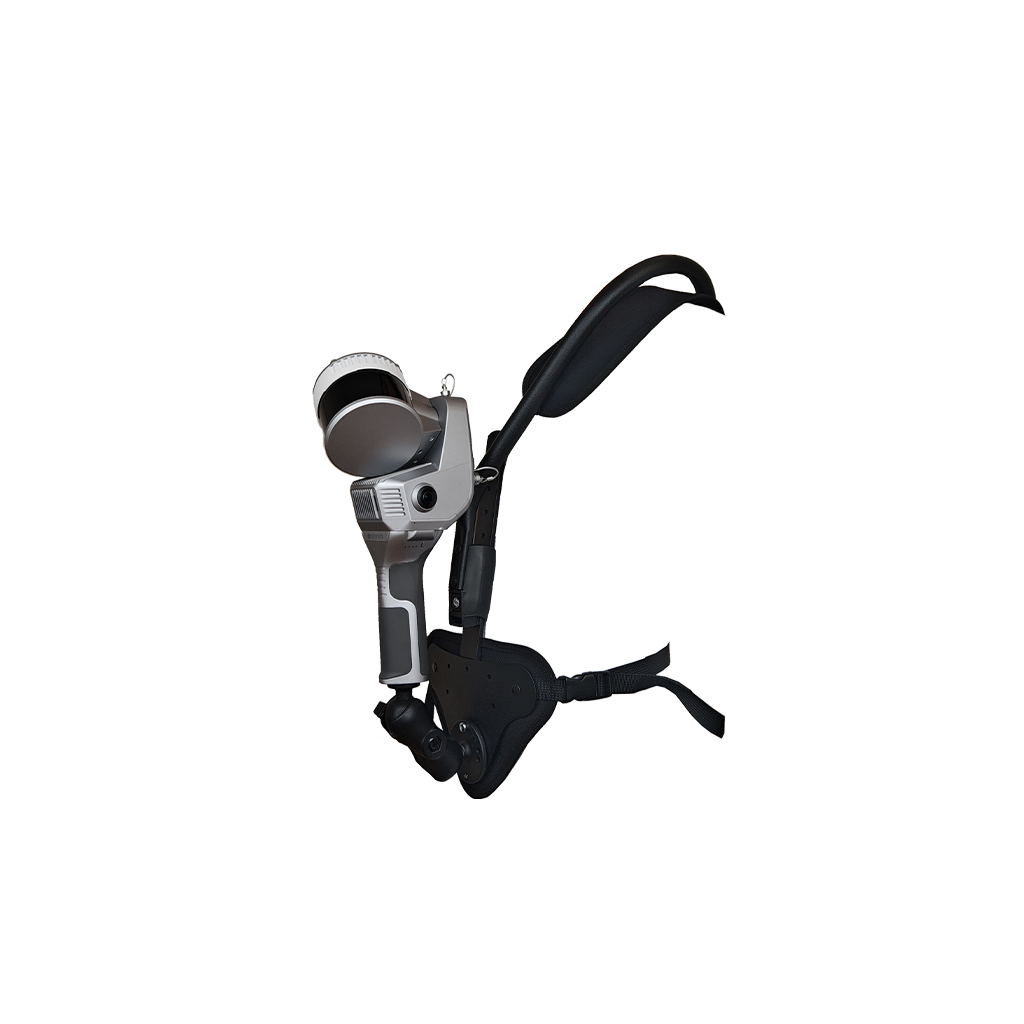
Distribuisce il peso su entrambe le spalle, liberando le mani. Regolabile in altezza e in angolazione, è facile da indossare e da togliere.
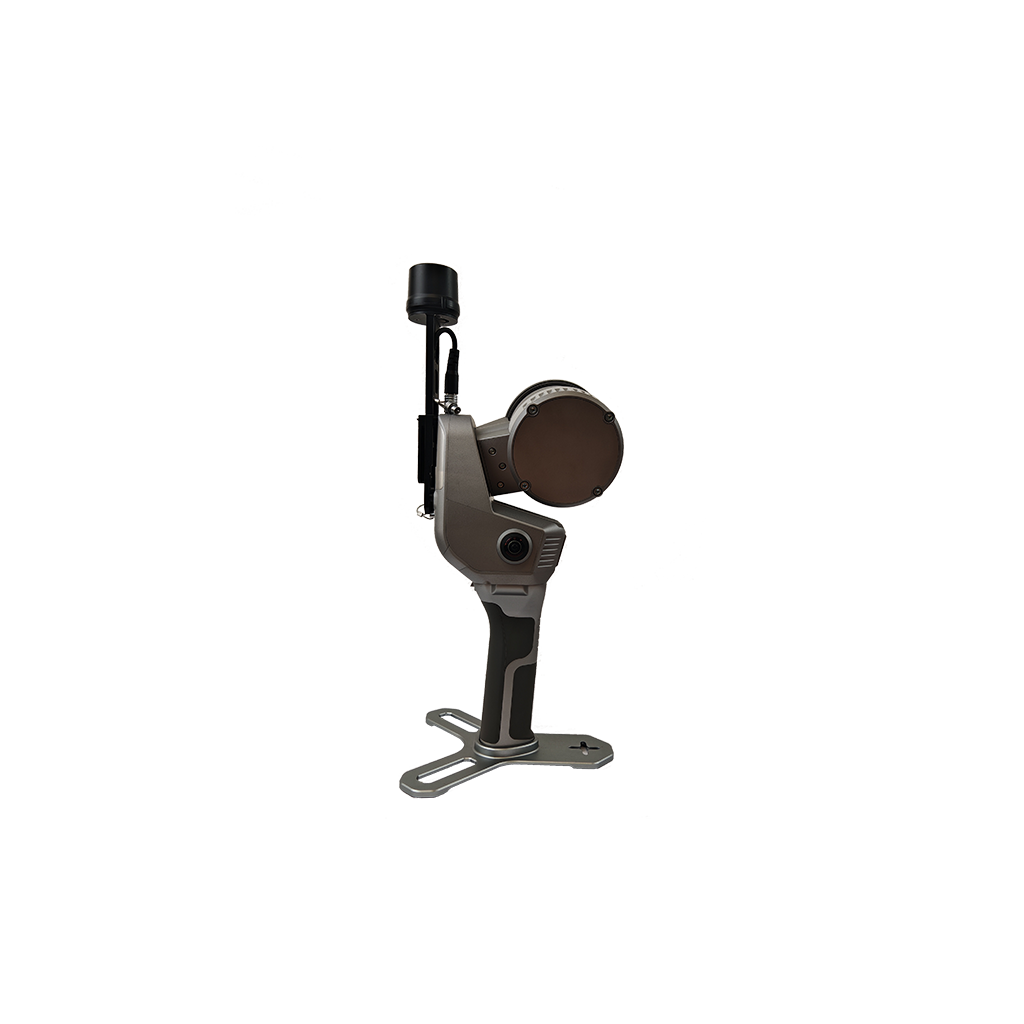
Il modulo RTK può aiutare il sistema, aggiungendo informazioni GNSS a LIDAR e IMU. Se il GPS non ha una connessione satellitare, come all’interno, il sistema si affiderà a LIDAR e IMU per localizzarsi.
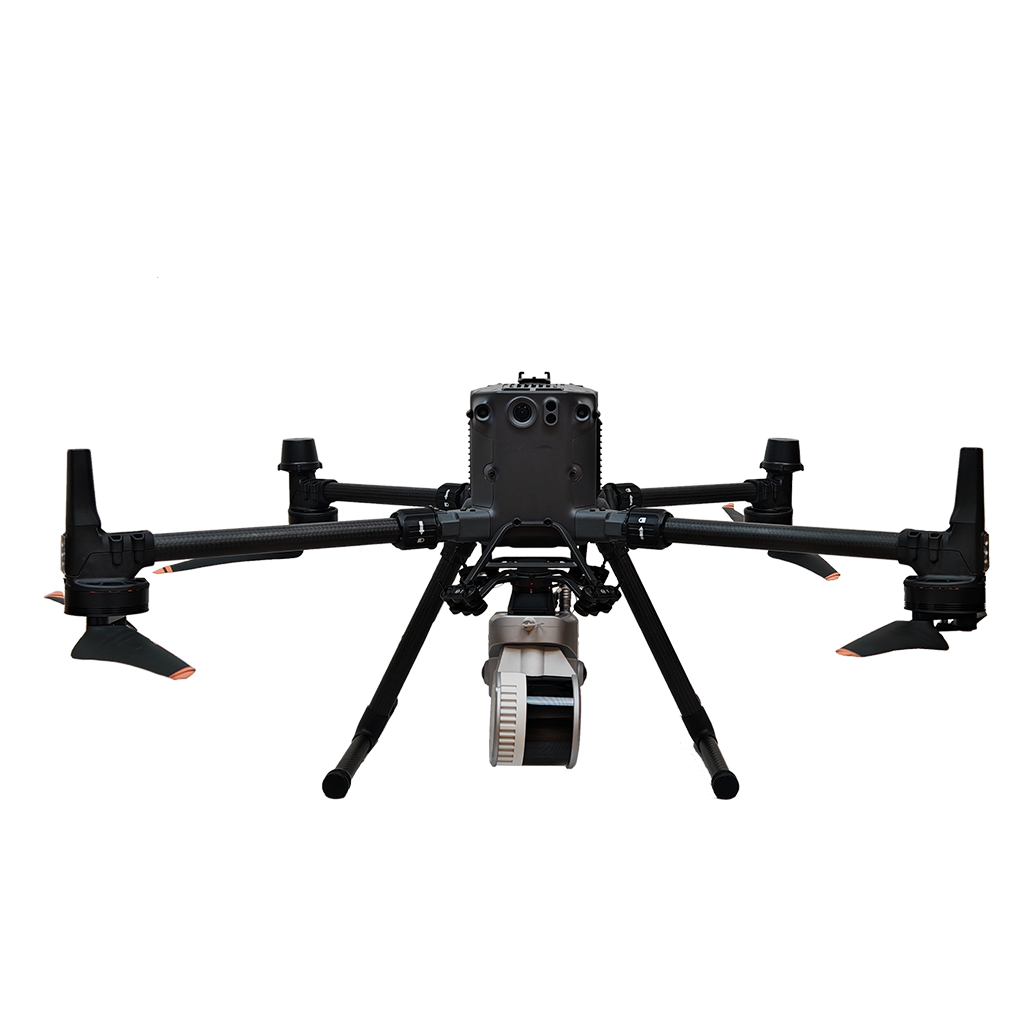
Supporto per DJI M350
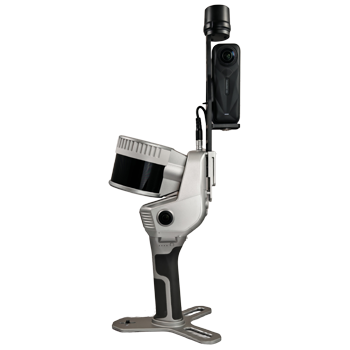
Supporto ad Insta X360 X4/X5/DJI Osmo360
No, non è obbligatorio. È possibile scegliere di raccogliere i dati utilizzando l’app Android, nel caso in cui sia necessario visualizzare l’anteprima in tempo reale della nuvola di punti. Altrimenti, il pulsante di accensione del dispositivo può funzionare come avvio e arresto della scansione.
Sì, l’oscurità non influisce né sui dati geometrici né sull’intensità della nuvola di punti.
Solamente le informazioni sul colore non saranno utilizzabili, avendo scattato fotografie scure.
La portata indicata sulla brochure rappresenta la distanza massima raggiunta dal lidar.
Tuttavia, è necessario tenere presente che, affinché l’algoritmo SLAM sia in grado di elaborare l’ottimizzazione della nuvola, è necessario disporre di elementi geometrici entro un raggio di 50 metri. Pertanto, non è consigliabile lavorare in ambienti troppo aperti, senza edifici o oggetti intorno.
Sicuramente il primo vantaggio dell’utilizzo dell’RTK è quello di avere il modello 3D georeferenziato, senza la necessità di raccogliere GCP. In ambienti aperti, può anche aiutare l’algoritmo SLAM a migliorare la restituzione finale.
In generale non è obbligatorio: l’eterogeneità dell’ambiente può essere sufficiente. Al contrario, se ci si trova in una situazione difficile per lo SLAM, chiudere il ciclo significa aggiungere un vincolo che aiuta il sistema.
Scopri come un laser scanner SLAM può essere molto utile in ogni ambiente
Lorem ipsum dolor sit amet, consectetur adipiscing elit. Donec tincidunt eleifend quam, non imperdiet est tristique suscipit. Nunc luctus rutrum neque, nec facilisis velit interdum eget.
* Campo obbligatorio